एचके३८० संगणक सीएनसी पॅनेल सॉ
एचके३८० संगणक सीएनसी पॅनेल सॉ
१. इनपुट प्लेटच्या रुंदीनुसार, आवश्यक प्लेट कापून घ्या आणि त्वरित मूळ कार्यरत स्थितीत परत आणा.
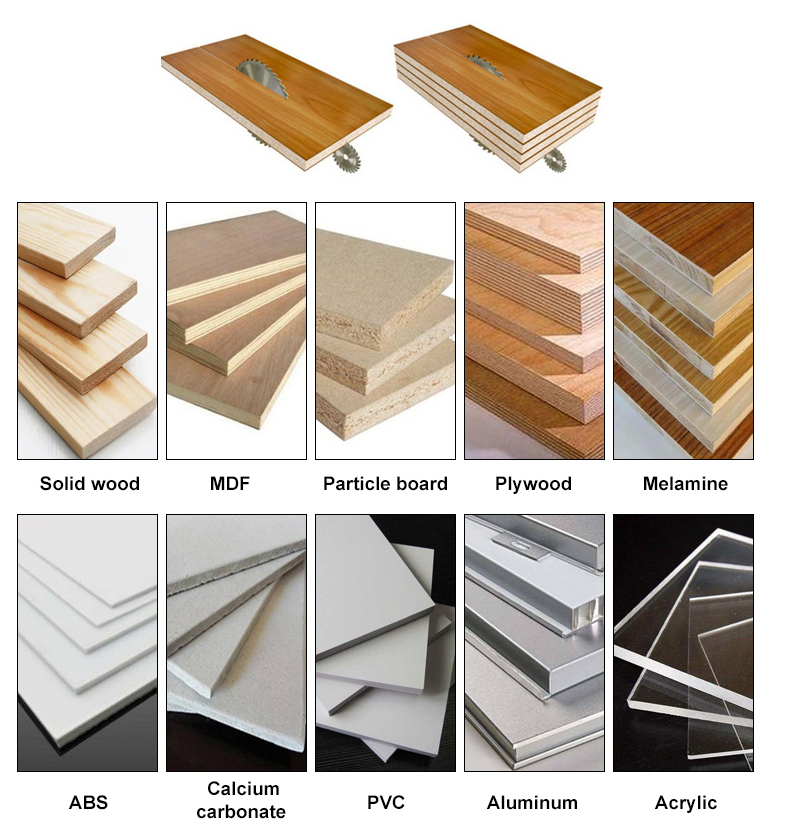
२. कटिंगचा वेग फ्रिक्वेन्सी कन्व्हर्टरद्वारे नियंत्रित केला जातो, ज्यामुळे वेगवेगळ्या जाडीच्या आणि वेगवेगळ्या मटेरियलच्या प्लेट्सवर मात करता येते.
३. फीडिंगसाठी न्यूमॅटिक फ्लोटिंग बीड टेबलचा वापर केला जातो, आणि जड प्लेट मटेरियल सहजपणे बदलता येते. रोबोट स्वयंचलितपणे फीडिंग करतो, त्यामुळे श्रमाचा वापर कमी होतो आणि उत्पादन कार्यक्षमता जास्त असते.
४. कृत्रिम त्रुटी दूर करण्यासाठी आणि आयामी अचूकता सुधारण्यासाठी आयातित डेल्टा सर्वो मोटरचा वापर करा.
| केएस-८२९सीपी | पॅरामीटर |
| कमाल कटिंग गती | ०-८० मी/मिनिट |
| मॅक्स कॅरियर कमाल वेग | १०० मी/मिनिट |
| मुख्य करवत मोटर पॉवर | १६.५ किलोवॅट (पर्यायी १८.५ किलोवॅट) |
| एकूण शक्ती | २६.५ किलोवॅट (पर्यायी २८.५ किलोवॅट) |
| कमाल कार्यरत आकार | ३८०० लांबी * ३८०० रुंदी * १०० उंची (मिमी) |
| किमान कार्यरत आकार | ३४ लांबी * ४५ रुंदी (मिमी) |
| एकूण आकार | ६३००x७५००x१९००मिमी |
मोठ्या प्लेट प्रक्रियेच्या गरजा पूर्ण करते, 3800 * 3800 मिमी कमाल सॉइंग आकार आणि 105 मिमी सॉइंग जाडीसह, आणि व्यापक उपयोज्यता.
मशीनचा तपशील
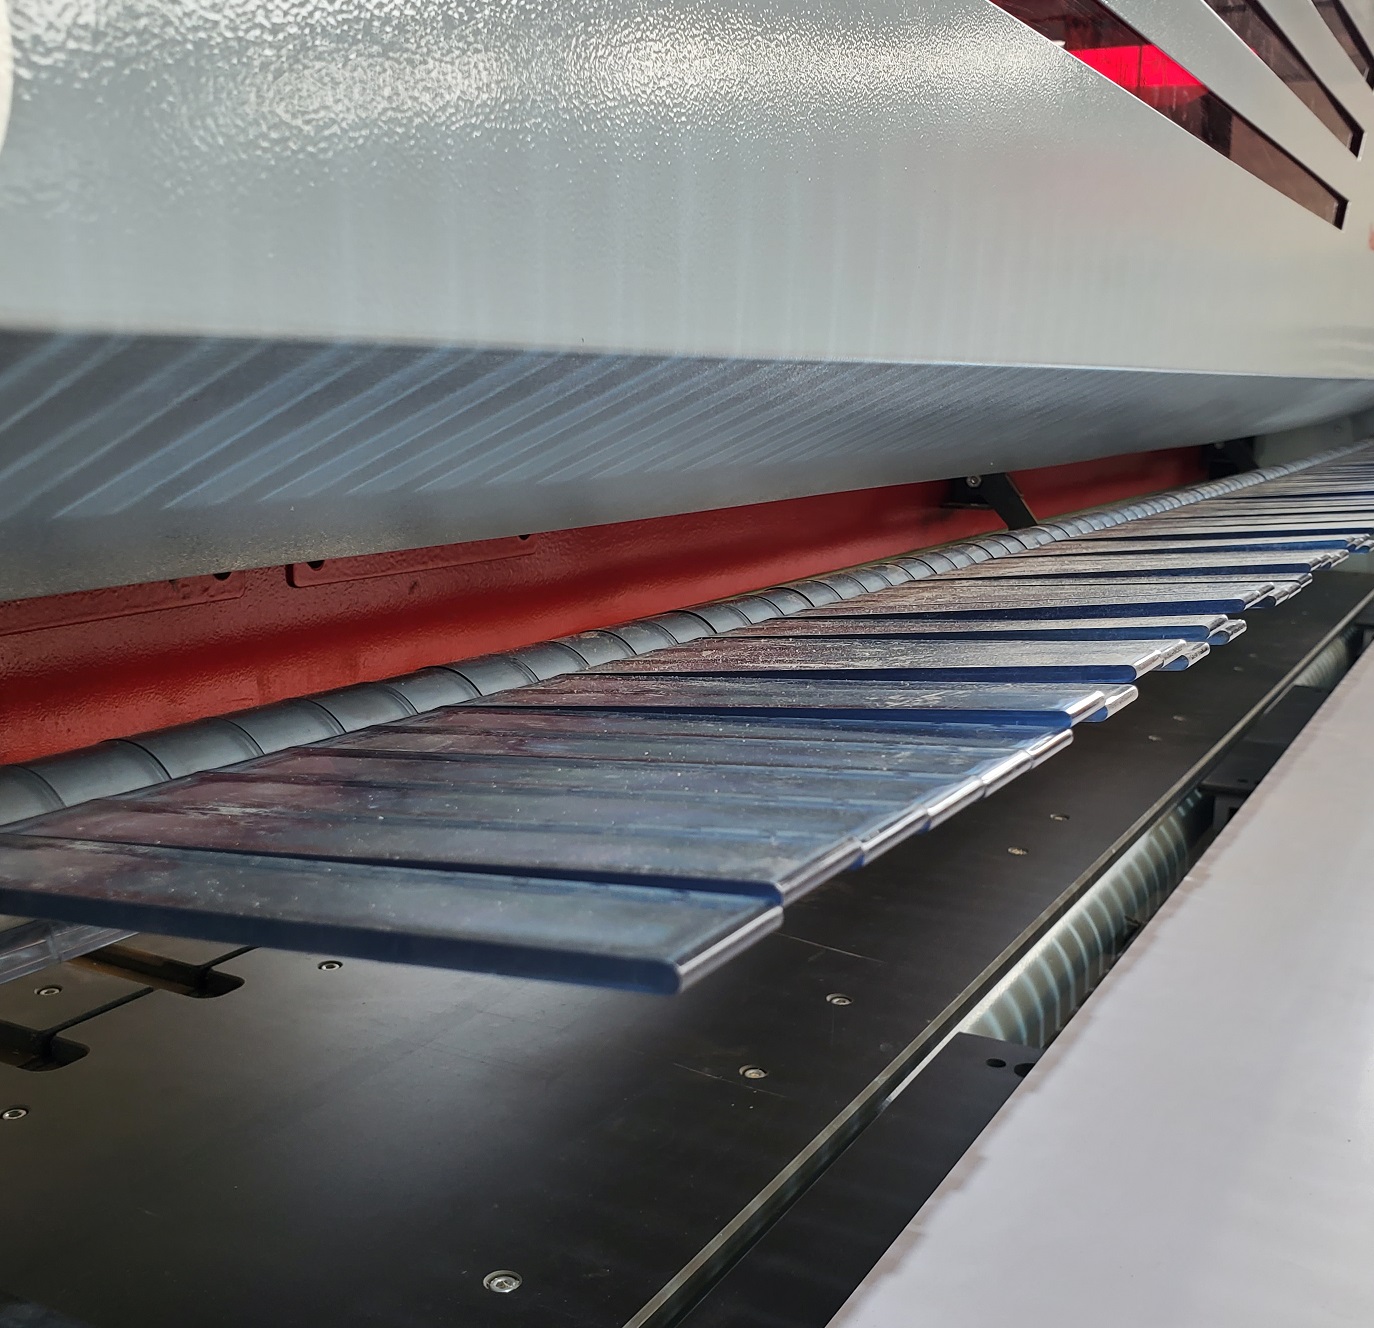
मोठ्या प्लेट प्रक्रियेच्या गरजा पूर्ण करते, ३८०० * ३८०० मिमी कमाल सॉइंग आकार आणि १०५ मिमी सॉइंग जाडीसह, आणि अधिक व्यापक उपयोज्यता.

सर्वो मेकॅनिकल क्लॅम्प हँड
११ सर्वात मोठ्या डिझाइनची मेकॅनिकल क्लिप

रोबोटिक आर्ममध्ये उच्च-सुस्पष्टता वर्म गिअर रिड्यूसर आणि फीडिंग गिअर रॅकचा वापर केला जातो, ज्यामुळे त्याची कटिंग अचूकता ± ०.१ मिमी असते.

वर्कटेबल न्यूमॅटिक फ्लोटिंग प्लॅटफॉर्मचे बनलेले आहे. त्यामुळे पॅनेल हलवणे खूप सोपे जाते.
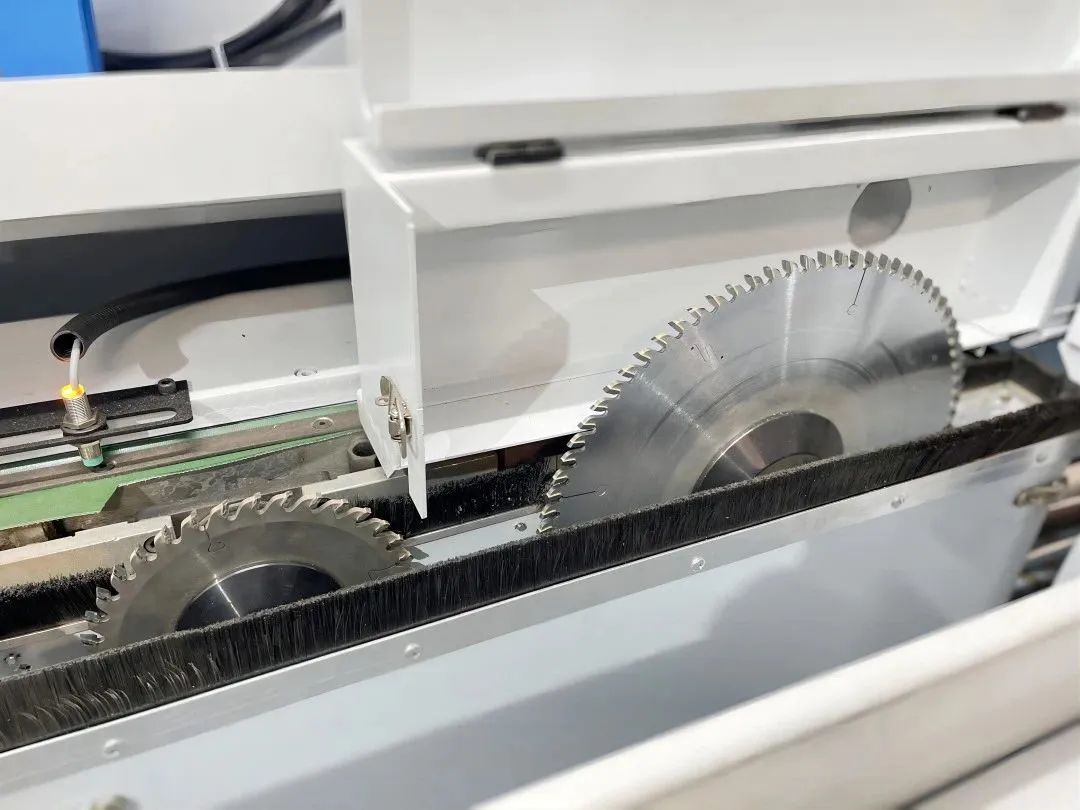
करवतीच्या गरजेनुसार स्कोरिंग सॉ आपोआप चालू-बंद करता येते. उत्तम दर्जाच्या करवतीच्या कामासाठी ती मुख्य करवतीसोबत काम करते.
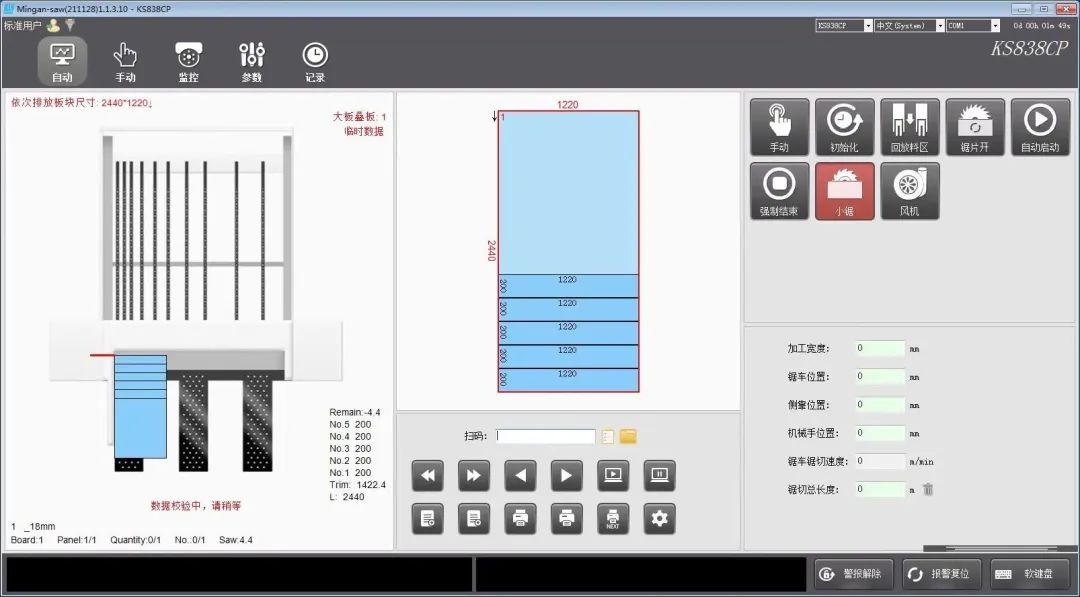
मटेरियल लेआउट आणि सॉइंगच्या स्वयंचलित ऑप्टिमायझेशनसाठी ऐच्छिक ऑप्टिमायझेशन सॉफ्टवेअर.
नमुना